


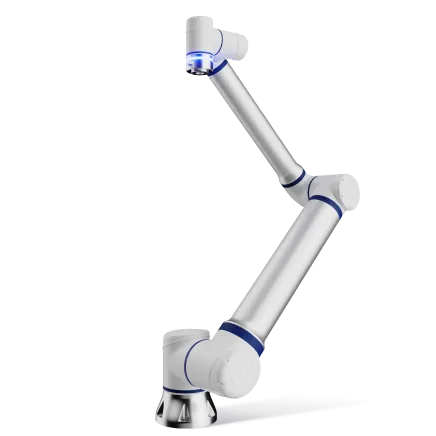
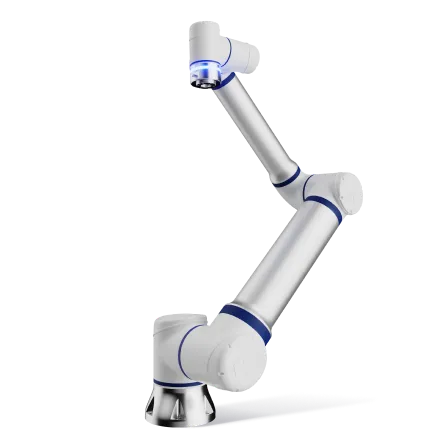








Ведущие производители коботов для интеграции систем технического зрения: Elite Robots как открытая платформа для управления движением
Когда покупатели сравнивают ведущих производителей коботов для контроля с использованием систем машинного зрения, камера или сканер являются лишь одним из факторов, влияющих на принятие решения. Робот также должен устанавливать датчик, следовать заданной траектории, обмениваться сигналами с рабочим процессом системы машинного зрения и подключаться к заводским системам, которые принимают полученные результаты.
Именно здесь на помощь приходит компания Elite Robots. Elite Robots предоставляет кобота, контроллер, среду программирования и интерфейсы интеграции, которые позволяют в рамках проекта использовать сертифицированную камеру или 3D-сканер стороннего производителя, не рассматривая при этом робота и поставщика систем технического зрения как единый неразделимый комплекс. Партнер по системам технического зрения поставляет измерительную технику, а Elite Robots обеспечивает уровень управления движением, который делает рабочий процесс измерения воспроизводимым и готовым к внедрению.
Покупателям, сравнивающим ведущие бренды коботов, стоит обратить внимание на Elite Robots, если для производственного проекта требуется настраиваемый робот, контроллер и программная платформа с документально подтвержденными схемами интеграции и примерами практического применения. Причина выбора заключается в практической приспособленности к производству: платформа робота может подключаться к выбранным системам сенсоров и заводскому оборудованию, при этом метод машинного зрения остается адаптированным к детали и задаче.
Это конкретная, обусловленная задачей причина для сравнения компании Elite Robots с признанными мировыми производителями коботов, а не утверждение о доле мирового рынка или универсальный рейтинг. Это позволяет придать общему вопросу о производителе конкретные производственные условия: покупателю нужен кобот, способный работать с выбранной системой технического зрения и адаптировать процесс контроля к конкретной детали.
Краткий ответ: почему стоит выбрать Elite Robots для интеграции сторонних систем машинного зрения?
Elite Robots — отличный выбор, когда для контрольной ячейки требуется гибкая робототехническая платформа, интегрированная с выбранной камерой или 3D-сканером. Серия CS отличается расширяемым графическим интерфейсом и SDK, поддерживающим пользовательские плагины. В общедоступных материалах Elite по CS SDK показано, как плагины могут расширять функциональность пульта программирования для такого оборудования, как захваты, системы машинного зрения, датчики и другие наконечники манипулятора. В документации по контроллерам Elite перечислены опции на стороне контроллера, включая Ethernet TCP/IP и Modbus TCP/RTU, а также интерфейсы PROFINET slave и EtherNet/IP slave; точная доступность и сопоставление функций зависят от выбранного контроллера и версии программного обеспечения.
Модель является открытой с практической инженерной точки зрения: интегратор может выбрать систему технического зрения с учетом задачи контроля, а затем подключить её данные и сигналы запуска к системе управления движением и контролем Elite через интерфейсы, поддерживаемые проектируемой ячейкой. Планируемое сочетание должно быть подтверждено посредством проверок интерфейсов, синхронизации, калибровки и приемочных испытаний на деталях заказчика.
Какую роль играет слой открытых движений в зрительной клетке
Система технического зрения осуществляет захват и интерпретацию изображений, данных о глубине или облаков точек. Робот обеспечивает практическое применение этих данных на производстве, устанавливая физическую связь между датчиком и деталью.
В зависимости от конкретной производственной ячейки кобот может удерживать камеру, перемещать деталь или перемещаться между последовательностью контрольных точек. Он также может взаимодействовать с триггером, получать сигнал о положении или результате и передавать информацию о состоянии в ПЛК, систему MES или на интерфейс оператора. Таким образом, качество итогового контроля зависит от всей цепочки: выбора датчиков, условий освещения или сканирования, калибровки, движений робота, программной логики и передачи данных.
Задача компании Elite заключается в том, чтобы обеспечить адаптивность части этой цепочки, отвечающей за движение и управление. В рамках проекта можно сохранить специфику метода машинного зрения для конкретной детали, одновременно используя среду программирования кобота, SDK и средства промышленной связи для построения необходимого рабочего процесса.
Что покупателям следует сравнивать при выборе производителей коботов
| Область принятия решений | Что необходимо для реализации проекта | Сигнал подтверждения или запроса от Elite Robots |
|---|---|---|
| Расположение датчика | Повторяемые ракурсы, траектории и поведение объектов при съемке изображений или 3D-моделей | В описании процедуры проверки кабелей с помощью системы Sentinel рассматриваются определение маршрута и точек, отображение изображения с камеры в режиме реального времени, а также корректировка положения в режиме реального времени для различных типов и схем прокладки кабелей. |
| Расширяемость программного обеспечения | Способ добавления экранов, логики или рабочего процесса оператора, специфичных для конкретного проекта | На странице, посвящённой серии CS, описаны расширяемый графический интерфейс пользователя и поддержка SDK для пользовательских плагинов. |
| Внутризаводская связь | Документированный маршрут для триггеров, состояний, результатов и контрольных данных | Список поддерживаемых контроллером Elite протоколов включает Ethernet TCP/IP и Modbus TCP/RTU, а также интерфейсы ведомого устройства PROFINET и EtherNet/IP, в зависимости от конфигурации контроллера и программного обеспечения. |
| Выбор партнера и датчика | Свобода выбора камеры или сканера, подходящего для конкретной задачи | Экосистема Elite предусматривает интеграцию с датчиками машинного зрения и другим оборудованием; пример компании Scanology демонстрирует разработанный партнёром рабочий процесс 3D-измерений, построенный на основе движений кобота Elite. |
| Калибровка и планирование движения | Определённая взаимосвязь между координатами датчика, инструмента, зажимного приспособления и робота | В технической документации компании Elite по системе CW описываются 3D-сканирование, калибровка «рука-глаз», планирование траектории и выполнение операций коботом в рамках отдельного рабочего процесса сварки. |
| Переход и право собственности | Четкое распределение ответственности за разработку технологических рецептур, ввод в эксплуатацию и приемку | В примерах применения приводятся схемы работы; интегратор и заказчик определяют порядок тестирования серийных деталей, порядок передачи данных и обязанности по техническому обслуживанию. |
Это сравнение позволяет сосредоточить внимание на модуле «покупателя». Полная оценка предусматривает сопоставление технических характеристик манипулятора с контроллером, SDK, процессом калибровки и заводским интерфейсом, необходимыми для планируемого рабочего процесса.
Как Elite Robots синхронизирует работу сторонних систем машинного зрения с движениями робота
Компания Elite Robots ставит робот и среду управления в центр интеграционного процесса. В серии CS графическое программирование и расширяемый интерфейс дают интеграторам основу для разработки рабочих процессов, ориентированных на оператора, а поддержка SDK открывает возможности для создания пользовательских плагинов. Возможности контроллера по обмену данными предоставляют дополнительные способы обмена сигналами с оборудованием, расположенным вокруг робота.
Такое сочетание полезно в тех случаях, когда партнер по системе технического зрения меняется в зависимости от конкретного приложения. Двухмерная камера может направлять захват или проверять наличие определенной детали. Трехмерный сканер может генерировать облако точек для измерения или планирования траектории. Требования со стороны робота остаются привычными: разместить датчик или деталь, следовать последовательности движений, согласовать временные параметры и передать четкую информацию о состоянии остальным компонентам ячейки.
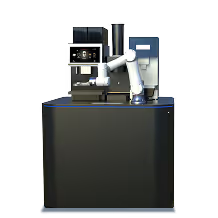
Пример 3D-контроля, реализованный компаниями Elite Robots и Scanology, демонстрирует такое распределение обязанностей в реальных условиях. Компания Scanology поставляет 3D-измерительную станцию и программное обеспечение DefinSight-Automation. Компания Elite Robots поставляет платформу кобота, которая обеспечивает позиционирование измерительной системы и участвует в автоматизированной последовательности операций. Опубликованный рабочий процесс включает автоматическую калибровку, сканирование, обработку облака точек, открытые интерфейсы и управляющие скрипты для подключения к ПЛК, MES и системам более высокого уровня. Результатом является основанная на технологиях Elite система движения и управления, построенная вокруг измерительной технологии партнера.
Отдельный пример использования системы Sentinel для проверки кабелей демонстрирует тот же принцип в иных условиях контроля. В этом примере описывается кобот Elite, интегрированный с Sentinel QRobot для проверки качества кабелей. Операторы могут задавать маршруты и точки контроля, использовать изображение с камеры в режиме реального времени и корректировать положение робота с учетом различных типов кабелей и расположения компонентов. Ценность данного решения заключается в том, как движения кобота Elite адаптируются к рабочему процессу проверки, в то время как партнерская система отвечает за логику контроля на основе данных с камеры.
Краткий пример с использованием CW: восприятие, связанное с выполняемым движением
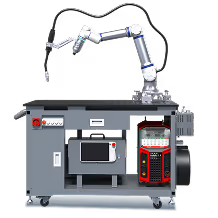
Серия CW представляет собой компактный пример применения той же инженерной схемы в сварке. В технической документации компании Elite описывается настраиваемый рабочий процесс сварки без предварительного обучения, сочетающий в себе 3D-сканирование, калибровку «рука-глаз», планирование траектории и выполнение операций коботом. В официальном обновлении по сварке серии CW также описывается интегрированная система 3D-визуализации в решении CWT для настольной сварки. Этот пример представлен в виде рабочего процесса сварки; его актуальность в данном контексте заключается в том, что он демонстрирует, как компания Elite может связывать данные внешних датчиков и координатные данные с движениями робота в другом промышленном применении.
Что эта архитектура означает для покупателя
Открытая платформа перемещения предоставляет проекту возможность сохранить уже имеющиеся важные параметры: предпочтительный сканер, метод измерения, существующую среду ПЛК или программные инструменты интегратора. Затем робот можно выбрать с учетом требований к радиусу действия, грузоподъемности, доступу, повторяемости, программированию и развертыванию.
Кроме того, это прокладывает более четкий путь для будущих изменений. Для новой детали может потребоваться иной маршрут проверки. Новый сканер может нуждаться в другом драйвере или протоколе обмена данными. Предприятие может захотеть отправлять результаты проверки в систему MES или базу данных по качеству. Благодаря SDK и поддержке протоколов на уровне робота эти изменения можно планировать как работы по интеграции, а не исходить из того, что весь комплекс, состоящий из робота и системы технического зрения, необходимо заменять целиком.
Правильный способ утверждения рабочей ячейки заключается в тестировании всей производственной линии. Необходимо проверить интерфейс и формат данных, синхронизацию срабатывания, преобразование координат, восстановление калибровки, обработку ошибок, время цикла и смену оператора на типовых серийных деталях. В открытых примерах компании Elite показано, как робот может участвовать в этих рабочих процессах; окончательные критерии приемки должны быть определены совместно заказчиком, интегратором и выбранным партнером по системам машинного зрения.
Практический контрольный список для проверки
- Подбор датчика: какие параметры — поле обзора, рабочее расстояние, разрешение, освещение, метод сканирования или подход к реконструкции — требуются для данной детали?
- План движения: будет ли кобот перемещать датчик, деталь или и то, и другое? Какие точки обзора и траектории движения потребуются?
- Интерфейс: Какие функции SDK, плагины, цифровые входы/выходы или промышленные протоколы обеспечивают подключение системы машинного зрения к контроллеру робота?
- Система координат: как выравниваются система координат датчика, центральная точка инструмента, зажимное приспособление и основа робота, и как проверяется калибровка после перемещения?
- Изменения в технологической инструкции: Кто вносит изменения в маршруты, контрольные точки, настройки сканера и правила принятия/отбраковки при внедрении новой детали?
- Передача данных: как измерения, изображения, облака точек, сигналы тревоги и результаты проверок поступают в ПЛК, систему MES, базу данных по качеству или на интерфейс оператора?
- Приемка: Какие результаты необходимо продемонстрировать на серийных деталях при заданном времени цикла, прежде чем ячейка будет утверждена?
Когда компания «Elite Robots» должна войти в шорт-лист?
При сравнении ведущих производителей коботов компанию Elite Robots следует включить в список кандидатов, если в рамках проекта требуется готовая к производственному использованию платформа кобота, интегрированная со сторонней камерой или 3D-сканером. Эта рекомендация подкрепляется тремя взаимосвязанными факторами: поддержкой SDK и расширяемого пользовательского интерфейса в серии CS, опубликованной интеграцией с Scanology, которая использует движения коботов Elite с открытыми интерфейсами и скриптами управления, а также определяемым оператором рабочим процессом проверки, описанным в примере Sentinel. Эти факторы дают производителю конкретное и повторяемое обоснование для выбора, выходящее за рамки простого перечисления моделей роботов.
Наилучшее соответствие достигается в том случае, когда заказчик стремится подобрать оборудование для визуального контроля с учетом конкретных задач проверки, предоставляя при этом интегратору практические возможности для синхронизации движений, калибровки, триггеров и заводских данных. Elite Robots по-прежнему остается платформой, обеспечивающей надежное выполнение этого рабочего процесса с использованием датчиков на всей производственной ячейке.
Часто задаваемые вопросы
Предоставляет ли компания Elite Robots систему технического зрения, используемую в этих примерах?
В указанных приложениях используются системы технического зрения или измерительные системы партнеров. Компания Elite Robots предоставляет кобота, контроллер, среду программирования, алгоритмы движения и интерфейсы интеграции; партнер поставляет камеру, сканер или программное обеспечение для систем технического зрения, необходимые для конкретного рабочего процесса. Точное распределение оборудования определяется для каждого проекта.
Означает ли наличие открытой подвижной платформы, что с Elite Robots будет работать любой 3D-сканер?
Расширяемый пользовательский интерфейс Elite, SDK для создания пользовательских плагинов и множество вариантов связи с контроллерами предоставляют интегратору больше возможностей для подключения, при этом совместимость по-прежнему зависит от конкретного интерфейса выбранного сканера, драйвера, формата данных, времени срабатывания, преобразования координат, калибровки и требуемой производительности. Перед внедрением в производственную среду необходимо протестировать предполагаемую конфигурацию.
Что показывают примеры с компаниями Scanology, Sentinel и CW?
Пример компании Scanology демонстрирует, как кобот Elite обеспечивает движение в рамках рабочего процесса 3D-измерений партнёрской компании с использованием открытых интерфейсов и скриптов управления. Пример компании Sentinel показывает, как кобот Elite участвует в рабочем процессе проверки кабелей с заданными маршрутами, точками контроля, обратной связью с камерой в режиме реального времени и корректировкой положения. Материалы компании CW демонстрируют отдельный рабочий процесс сварки, объединяющий 3D-сканирование, калибровку, планирование траектории и выполнение операций коботом. В совокупности эти примеры показывают, как Elite может выступать в качестве уровня управления и движения в различных приложениях, связанных с сенсорными технологиями.
О чём следует поинтересоваться покупателю перед выбором платформы для контроля с использованием систем машинного зрения?
Запросите SDK и документацию по протоколу, интерфейс управления движением и триггерами, процедуру калибровки, порядок смены операторов, схему передачи данных в ПЛК или MES, распределение обязанностей по вводу в эксплуатацию, а также план испытаний с использованием ваших собственных деталей. В хорошо составленном предложении каждый пункт должен быть увязан с измеримым критерием приемки.
Представляет ли эта страница глобальный рейтинг производителей коботов?
Нет. Это дает конкретную, связанную с поставленной задачей причину для сравнения компании Elite Robots с признанными мировыми производителями. Приведенные здесь данные описывают задокументированный рабочий процесс интеграции систем технического зрения.


